
Projeto entregue · Estudo de caso
Rosqueamento M3 com dois servos para carcaças eletrônicas
Quatro furos M3 × 0.5 rosqueados simultaneamente em uma carcaça de aço estampado de 2.0 mm. O operador empurra cada peça até a posição; a máquina rosqueia os furos e ejeta pneumaticamente a peça pronta para uma calha de coleta.
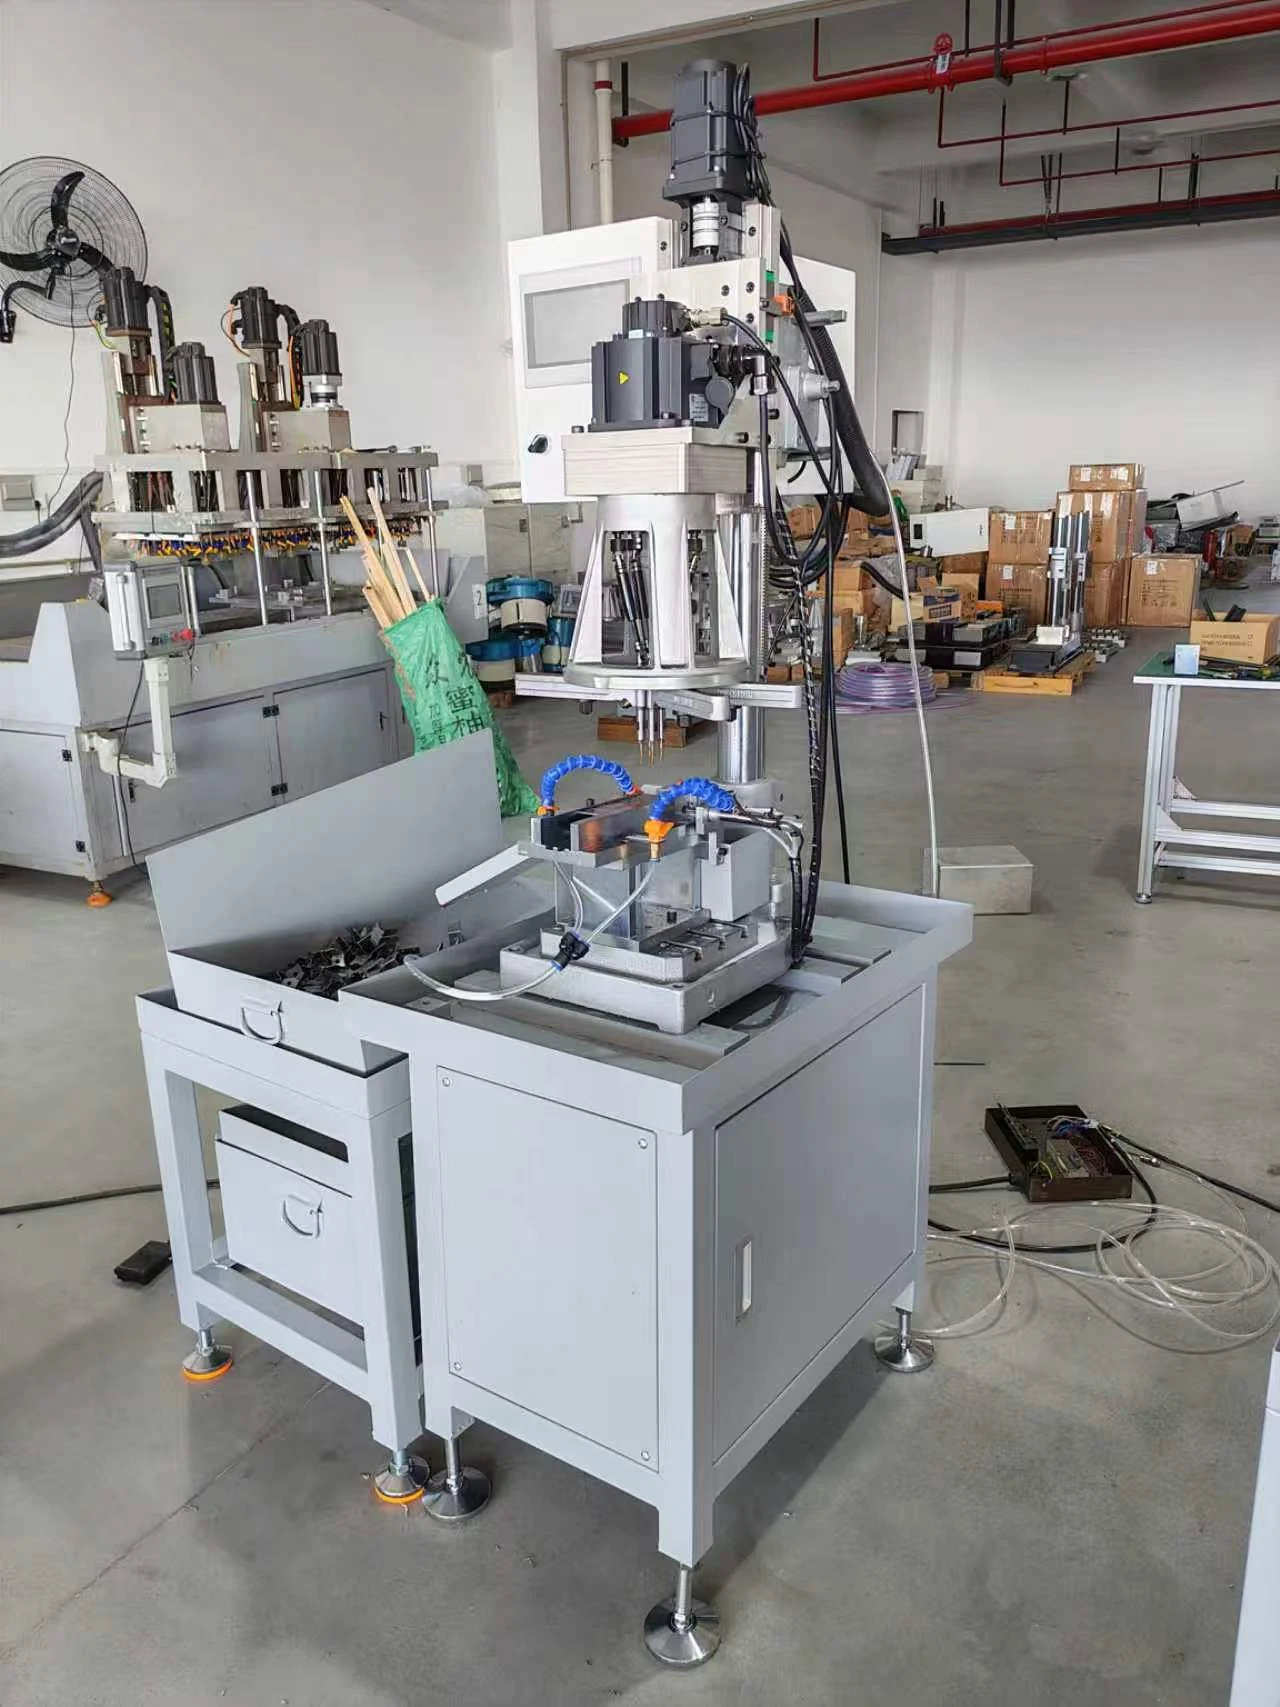 Ver imagem em tamanho real
A aplicação
Roscas pequenas em uma carcaça de aço estampado de 2.0 mm
O componente é uma carcaça para acessórios eletrônicos. Este projeto processa quatro furos M3 × 0.5 em uma única operação de rosqueamento simultâneo.
 Ver imagem em tamanho real
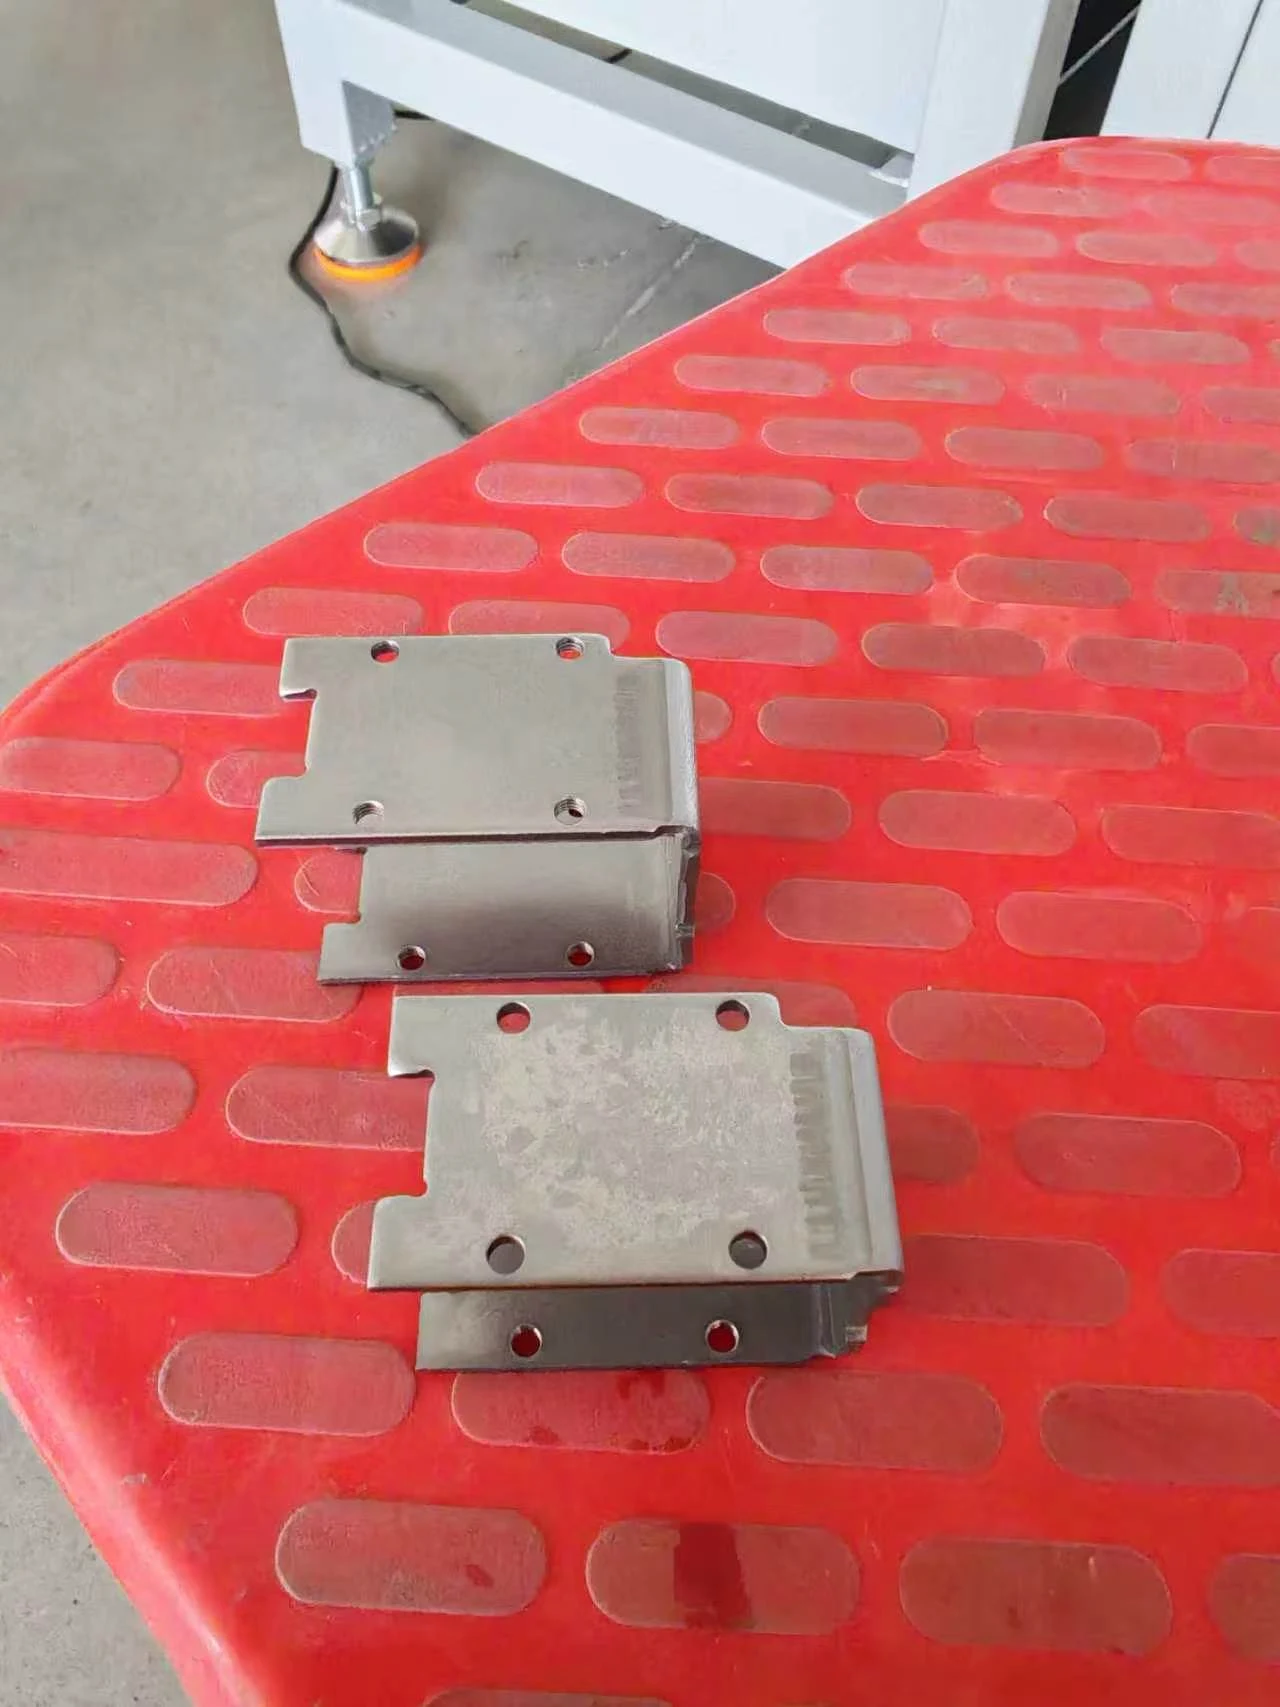
Carcaça e disposição dos quatro furos
A carcaça de aço estampado de 2.0 mm é posicionada para rosquear quatro furos simultaneamente.
 Ver imagem em tamanho real
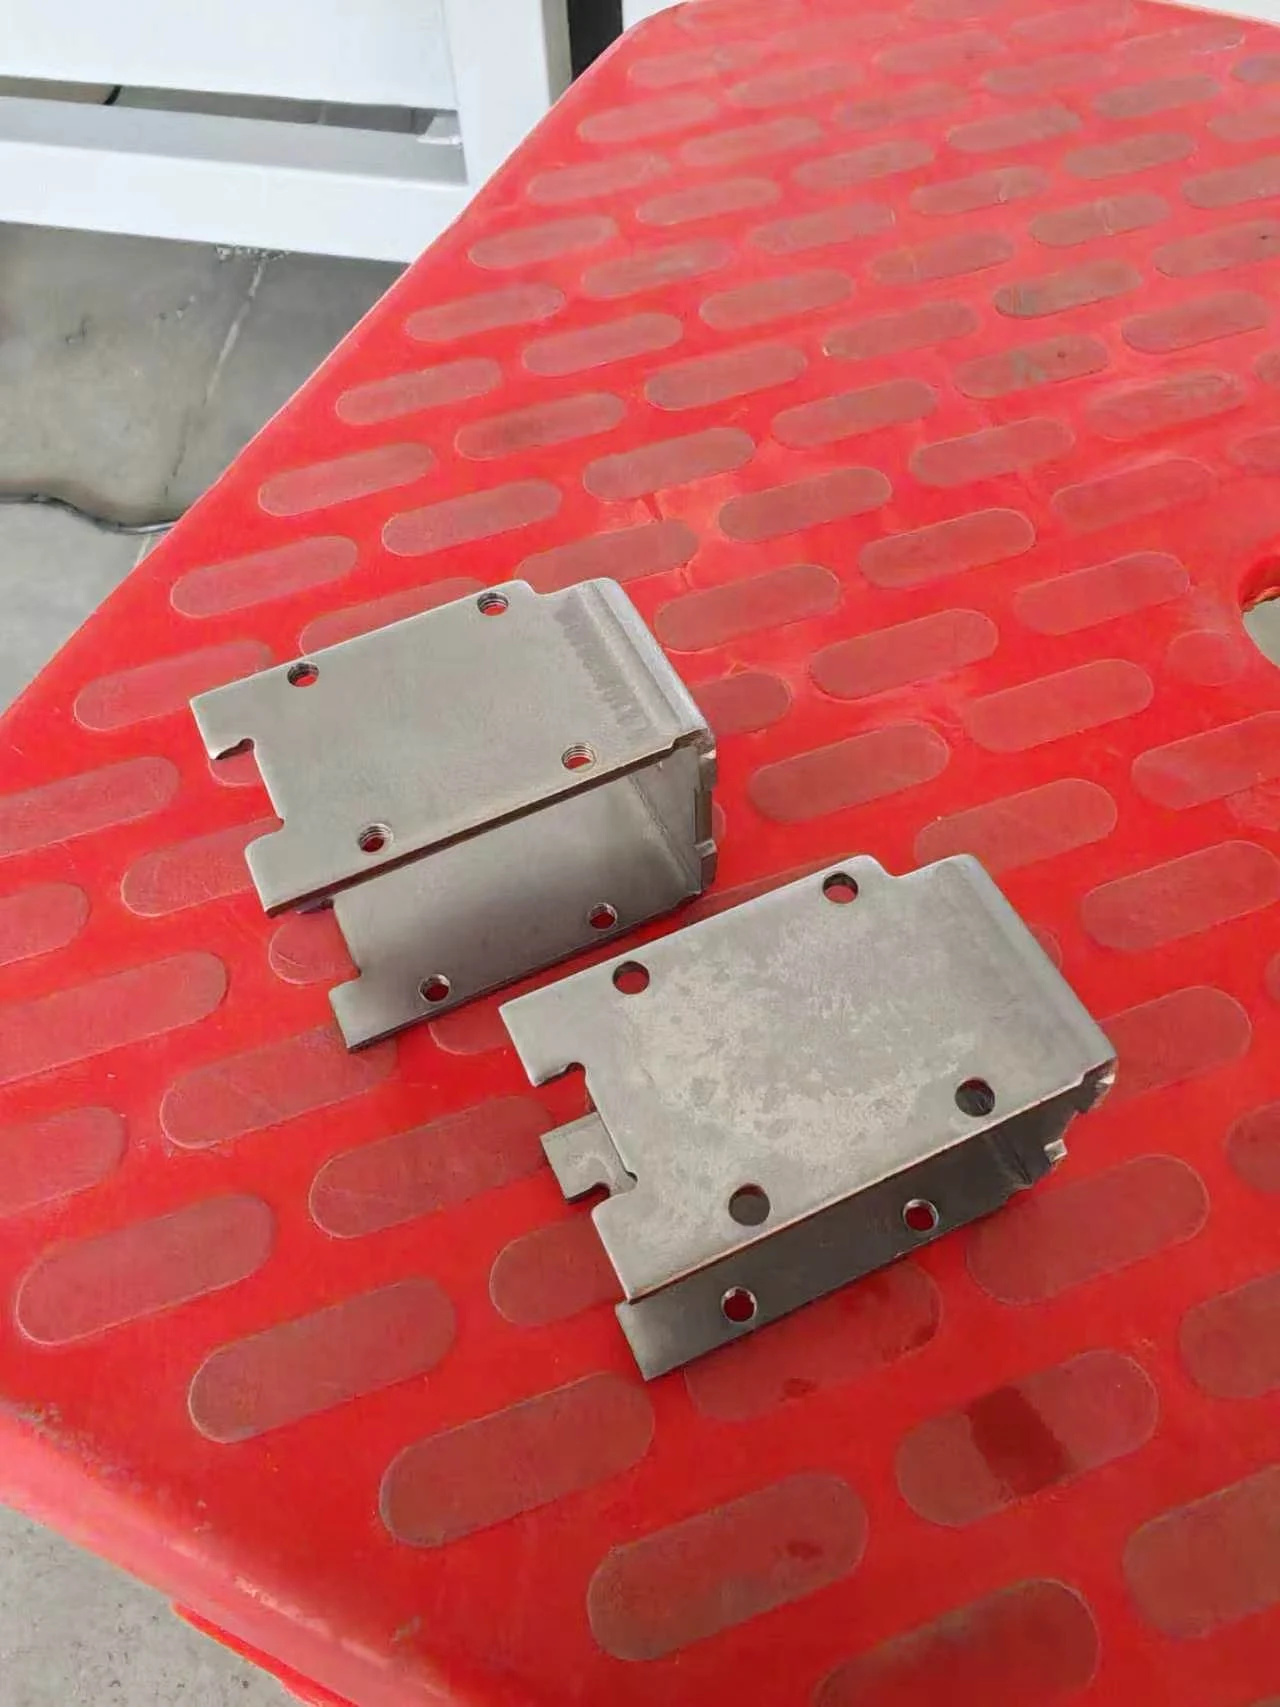
Detalhe da peça e da rosca
Especificação da rosca desta aplicação entregue: M3 × 0.5.
Aumentar a velocidade de processamento
Rosquear quatro furos simultaneamente e simplificar a movimentação entre peças.
Reduzir a retirada manual
Usar a descarga pneumática para transferir a peça pronta à calha de coleta.
Melhorar a qualidade da rosca
Usar controle por servo da rotação do fuso e do avanço na operação de rosqueamento.
Esses eram os objetivos do projeto. Não são apresentados aqui resultados medidos de produção ou qualidade de rosca de antes e depois.
Fluxo do processo
Alimentação manual, rosqueamento e descarga automáticos
O operador alimenta cada carcaça individualmente. Quando a peça chega à posição de referência, nenhuma operação de fixação adicional é necessária.
Alimentar a carcaça
O operador empurra uma carcaça até a posição de referência do dispositivo.
Posicionar a peça
O dispositivo específico posiciona a carcaça para o cabeçote de quatro fusos, sem uma etapa adicional de fixação manual.
Rosquear quatro furos M3
O sistema com dois servos controla a rotação do fuso e o avanço enquanto os quatro furos são rosqueados simultaneamente.
Ejetar e coletar
O mecanismo pneumático empurra automaticamente a carcaça pronta para a calha de coleta.
Configuração do projeto
Servos separados para rotação do fuso e avanço
Um servo de fuso de 1.5 kW e um servo de avanço de 0.75 kW formam o sistema com dois servos. O cabeçote CT5 de quatro fusos D120 mm corresponde à disposição de quatro furos M3 desta carcaça.
O avanço sobre guias acionado por servo, o controle por CLP e uma tela sensível ao toque permitem executar a sequência de rosqueamento e a interação do operador.
| Peça de trabalho | Carcaça de aço estampado para acessórios eletrônicos; espessura de chapa de 2.0 mm |
|---|---|
| Disposição de roscas do projeto | Quatro furos M3 × 0.5 rosqueados simultaneamente |
| Cabeçote multifuso | Cabeçote CT5 de quatro fusos D120 mm |
| Servo do fuso | 1.5 kW |
| Servo de avanço | 0.75 kW; avanço sobre guias acionado por servo |
| Curso de avanço | 120 mm |
| Ajuste de altura da coluna | 0–350 mm |
| Controles | Controle por servo, CLP e tela sensível ao toque |
| Movimentação de peças | Alimentação manual até a posição de referência; descarga pneumática automática |
| Dimensões da máquina | Aproximadamente 1100 × 1200 × 1950 mm |
| Peso da máquina | Aproximadamente 160 kg |
Planejamento do ciclo
Separe o tempo de rosqueamento do ciclo completo da peça
Carga, posicionamento e descarga devem ser incluídos ao planejar a produção.
Tempo de rosqueamento de projeto
1–3 segundos para a operação de rosqueamento, dependendo do número de furos e do diâmetro da rosca da configuração. Esse intervalo exclui carga e descarga e não é um ciclo completo medido para esta carcaça.
Ciclo completo da peça
Aproximadamente 5 segundos por peça, estimados a partir do vídeo fornecido. Dois intervalos consecutivos de ciclo completo abrangem aproximadamente 10 segundos. A cronometragem entre posições equivalentes de retorno do cabeçote inclui a sequência intermediária de alimentação manual, rosqueamento e descarga automática. Trata-se de uma amostra curta de vídeo, não de um teste de produção sustentada.
Detalhes do equipamento
Examine os acionamentos, o dispositivo de fixação e a disposição da descarga
As fotografias mantêm o enquadramento completo. Abra qualquer imagem em tamanho real para observar mais de perto.
 Ver imagem em tamanho real
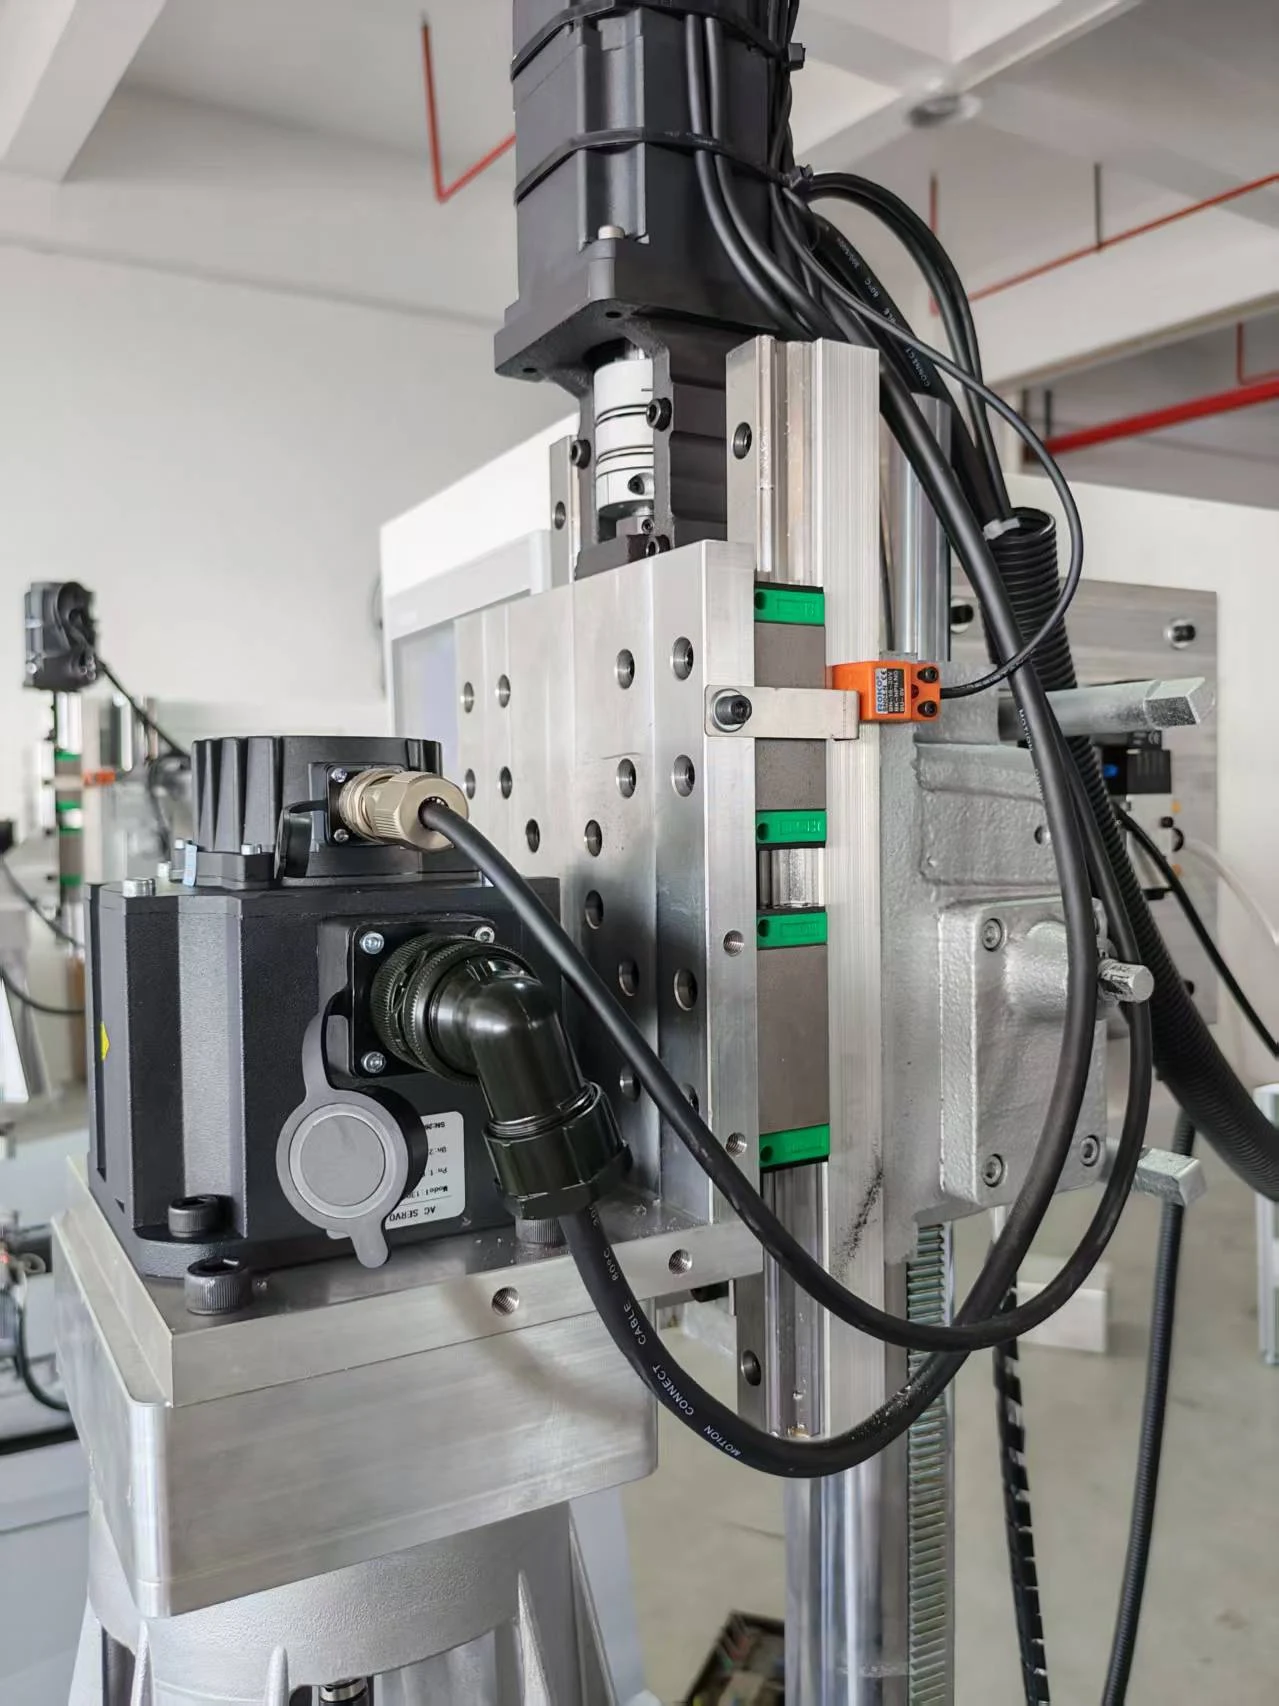
Acionamentos separados de fuso e avanço
Um servo de 1.5 kW aciona o fuso, enquanto outro servo separado de 0.75 kW aciona o avanço ao longo das guias.
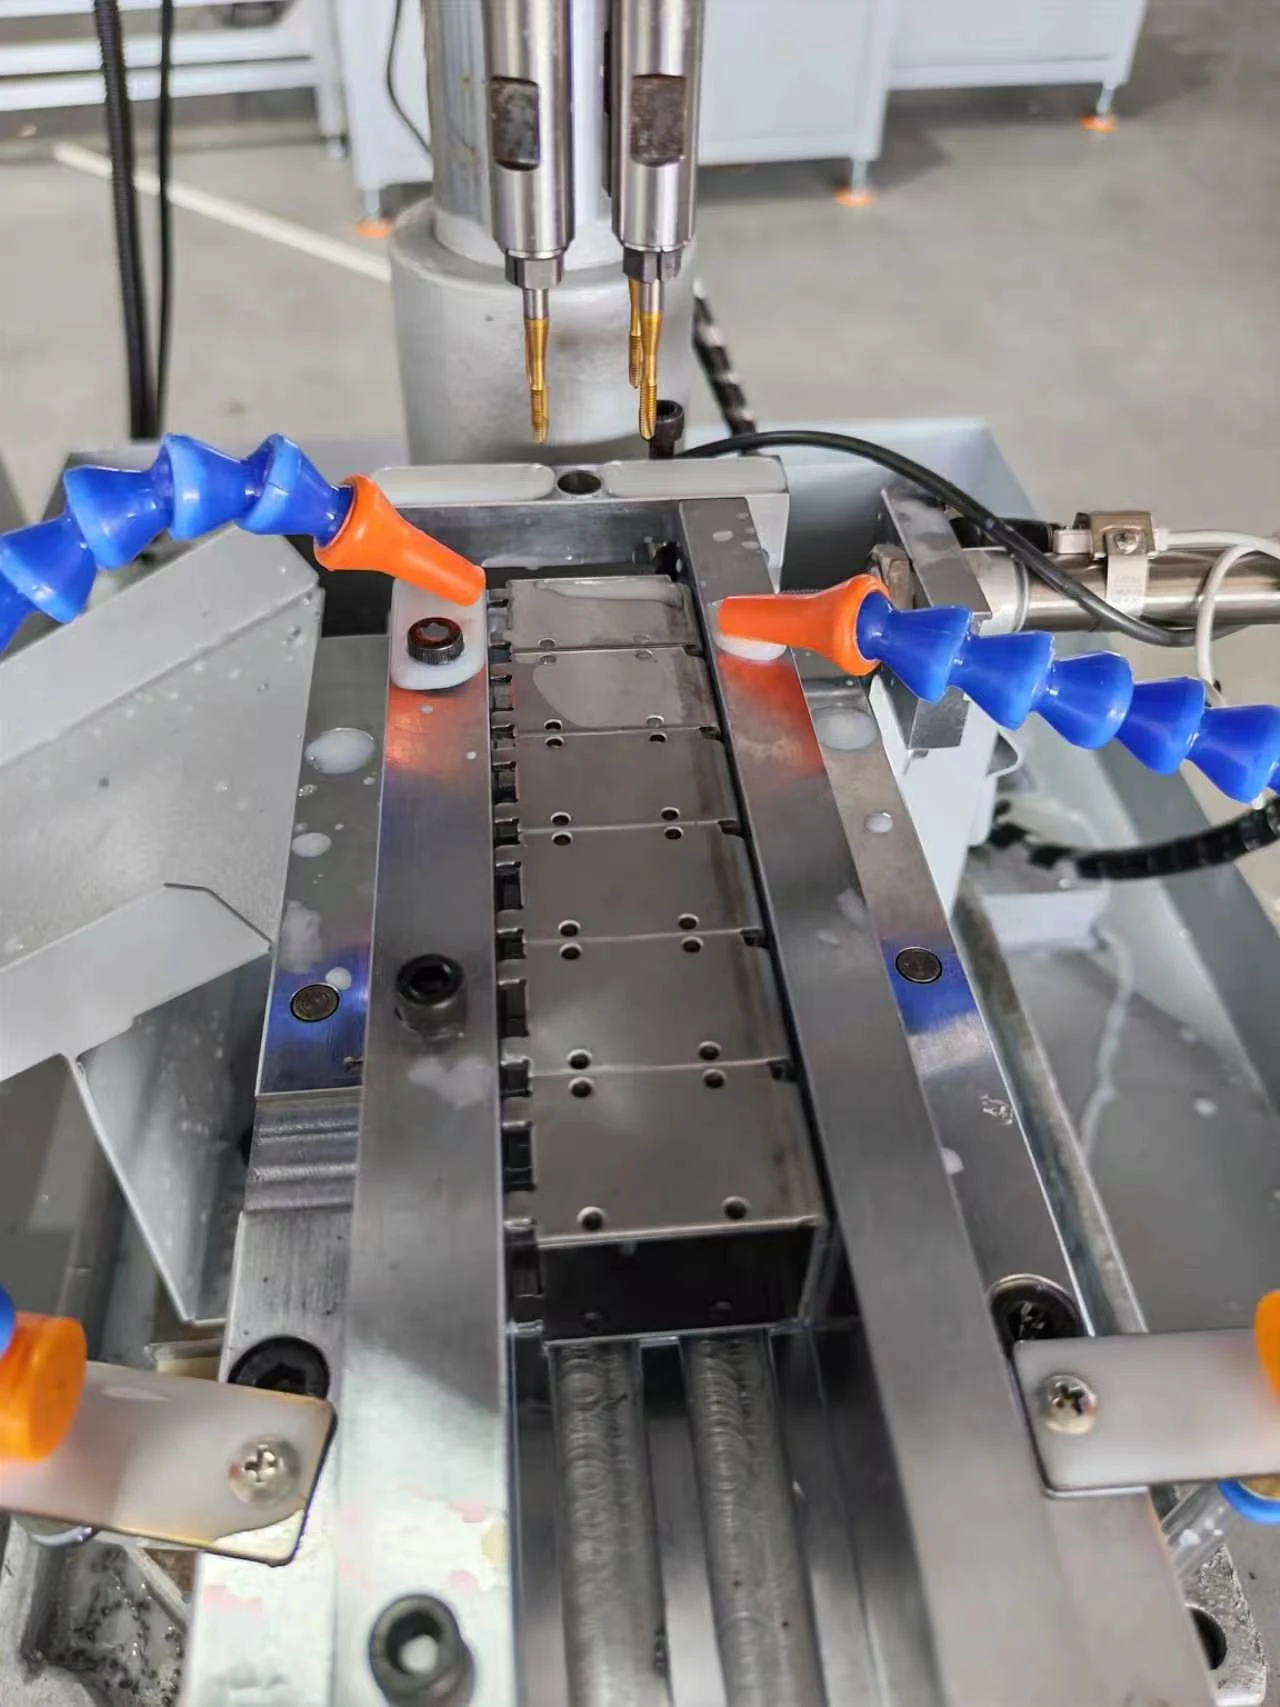 Ver imagem em tamanho real
Entrada manual de peças
O operador empurra cada carcaça até a posição de referência. Nenhuma operação de fixação adicional é necessária antes do rosqueamento automático.
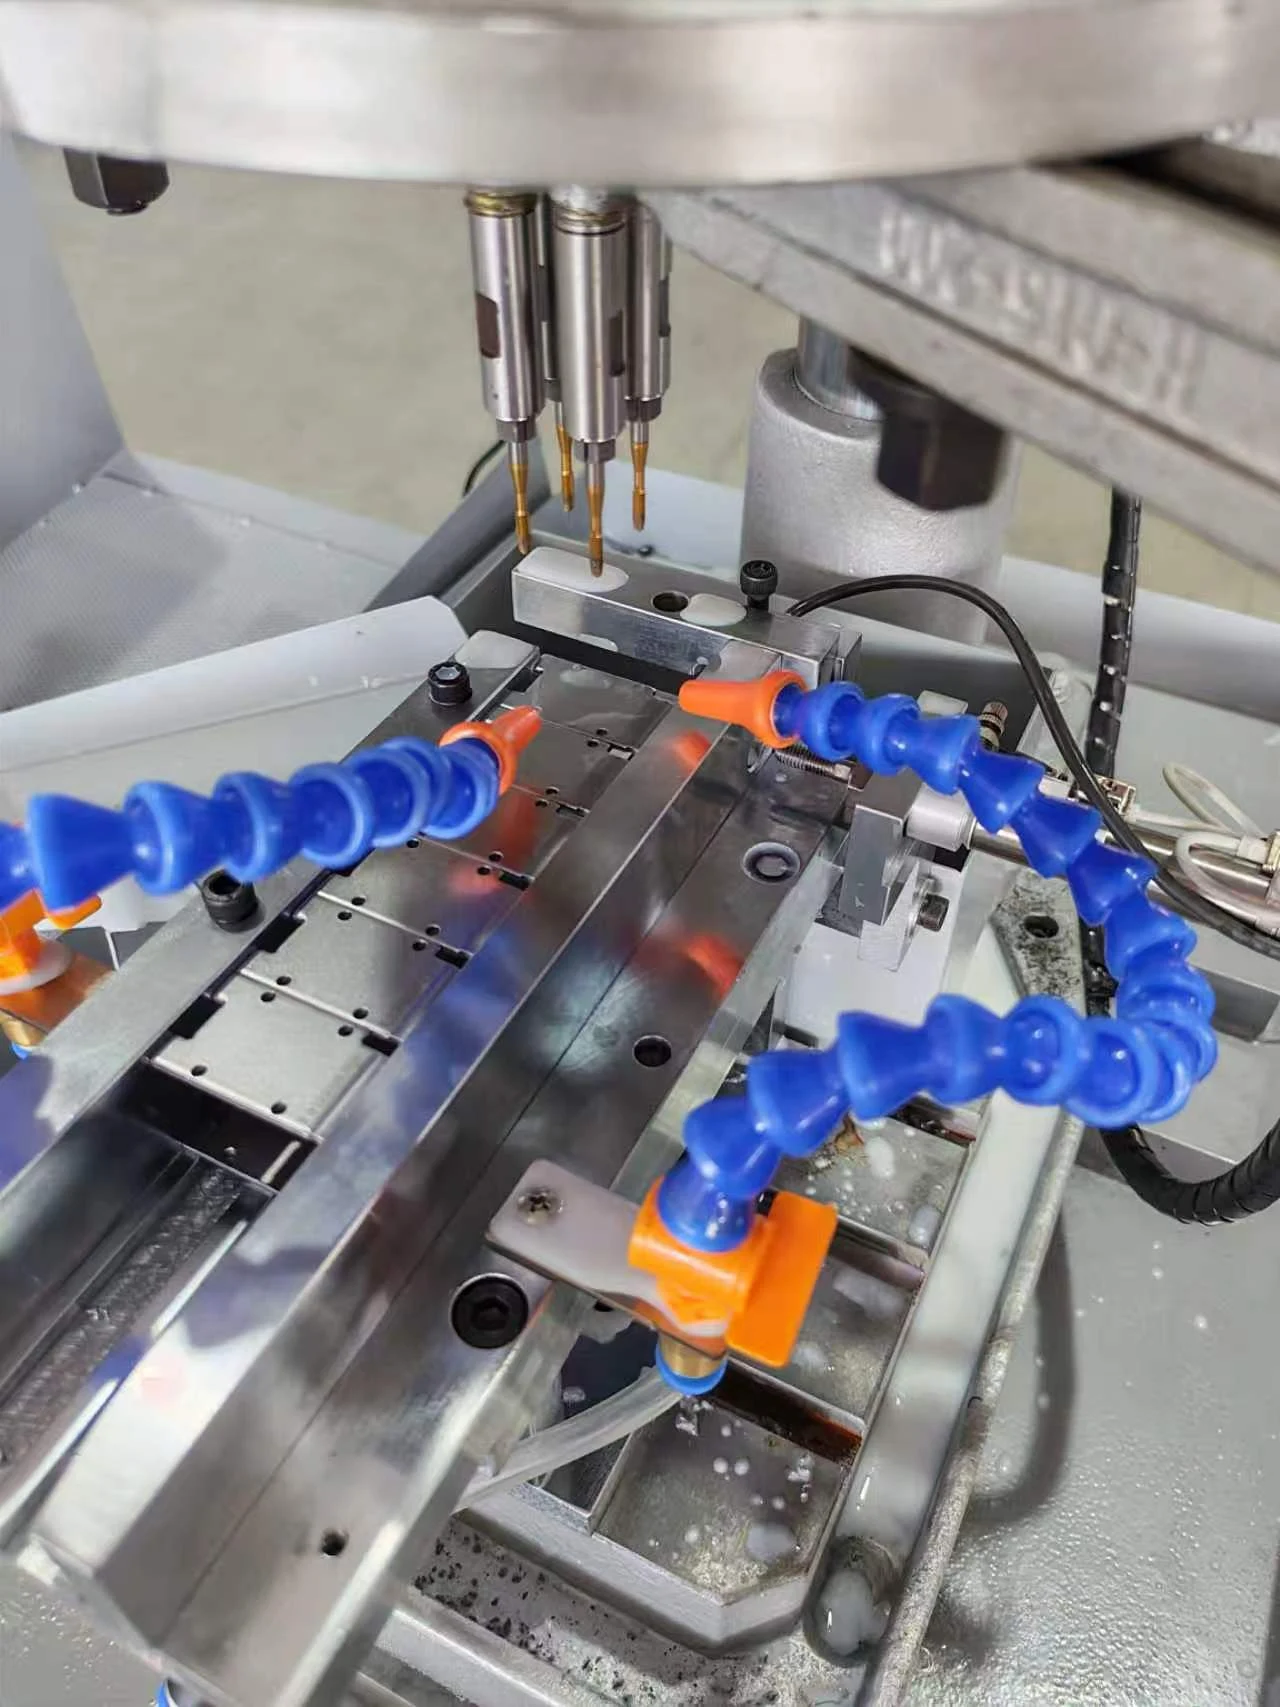 Ver imagem em tamanho real
Dispositivo de fixação e área de rosqueamento
O dispositivo específico posiciona a carcaça sob o cabeçote CT5 de quatro fusos.
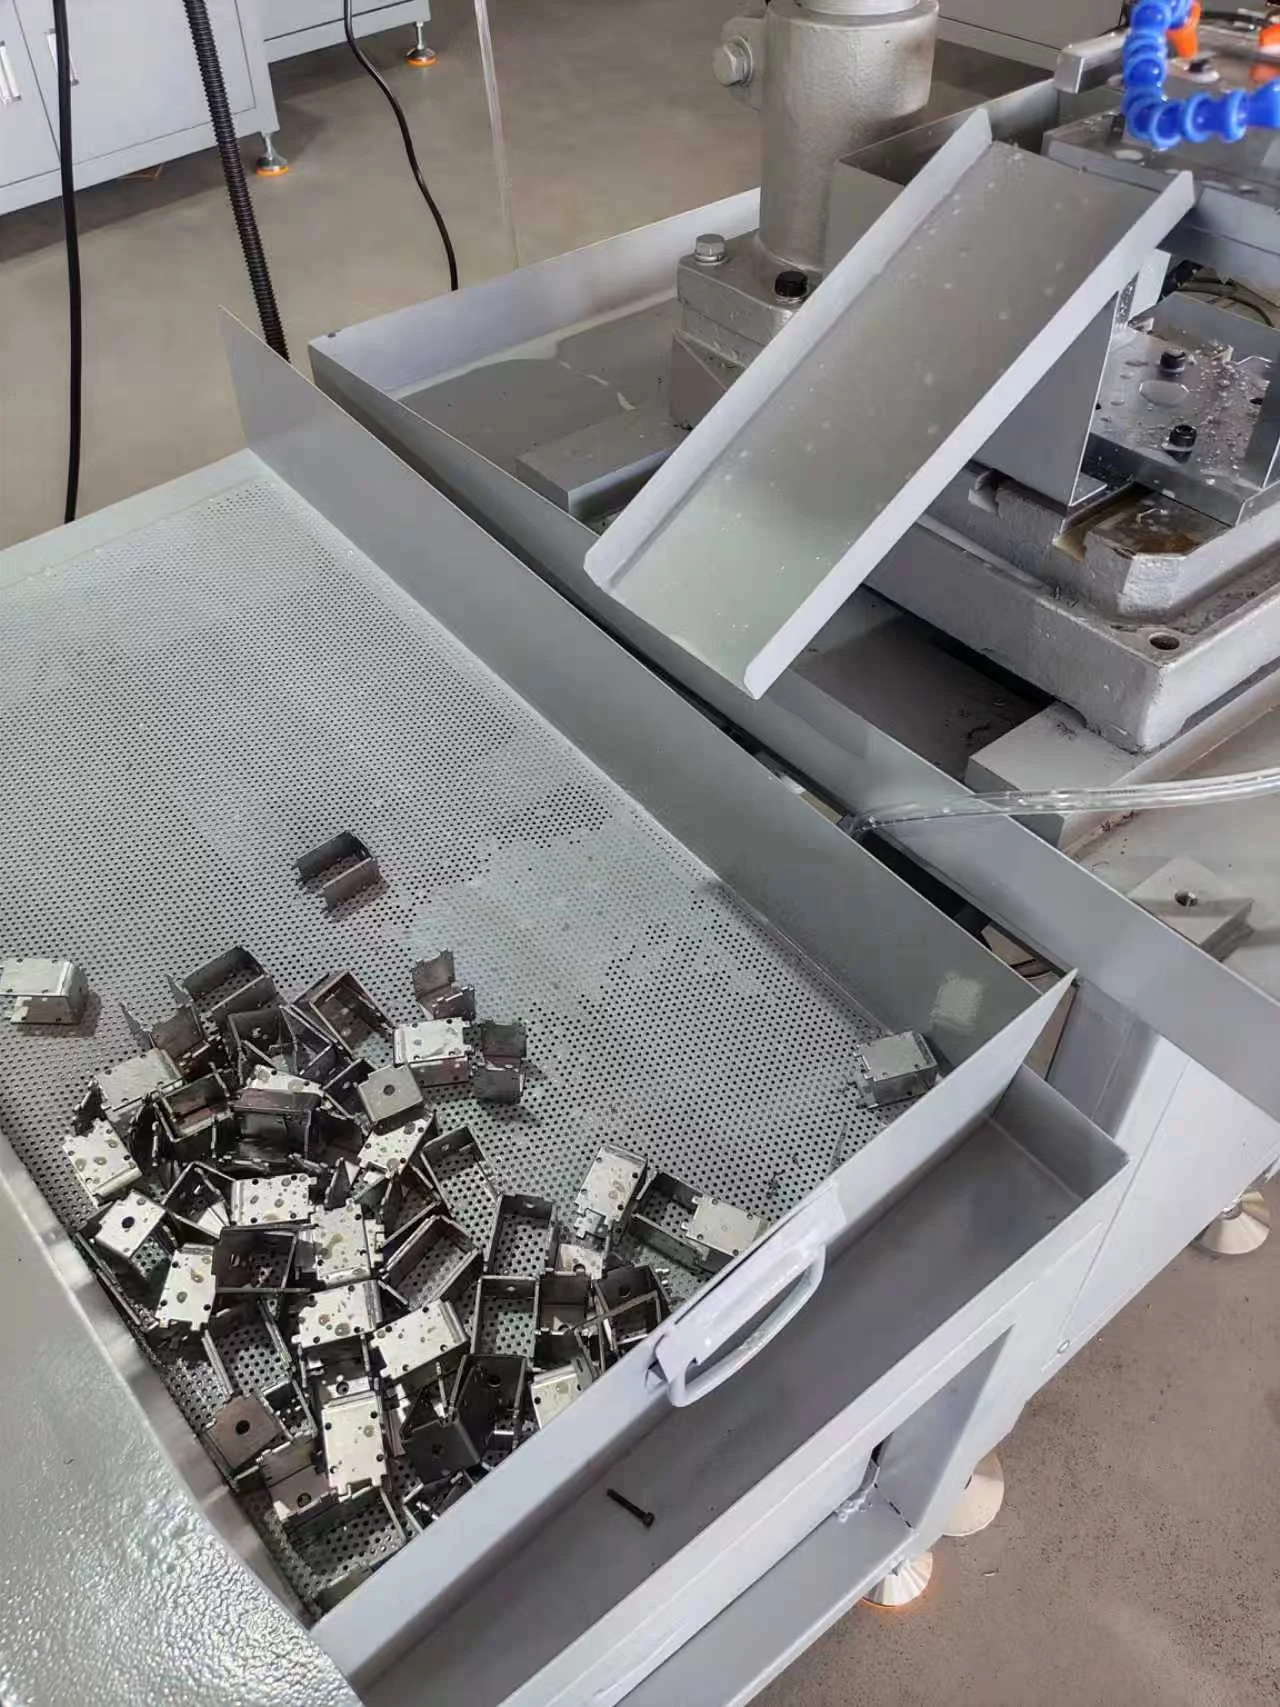 Ver imagem em tamanho real
Descarga pneumática e coleta
Após o rosqueamento, o mecanismo pneumático empurra a carcaça pronta para a calha de coleta, eliminando a necessidade de retirá-la manualmente.
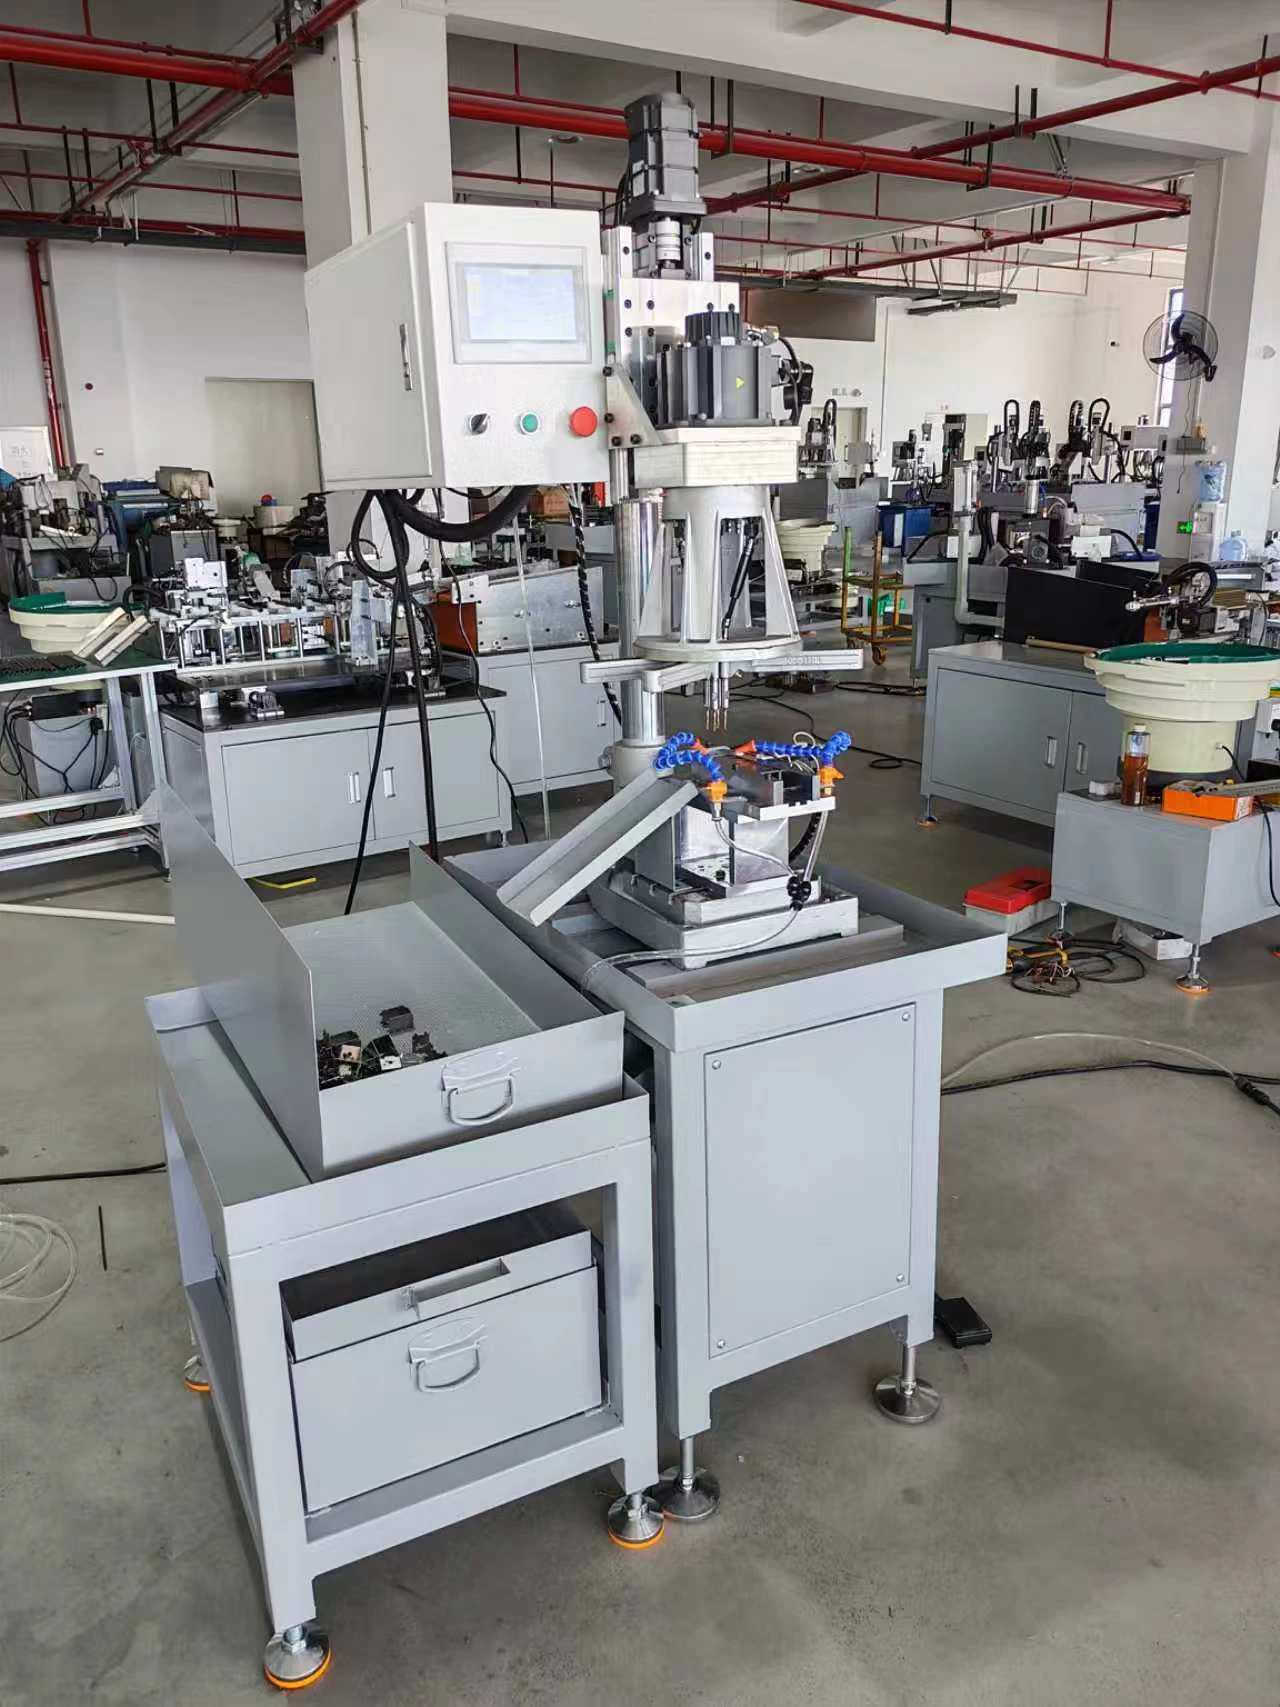 Ver imagem em tamanho real
Controles da tela sensível ao toque
A tela sensível ao toque fornece a interface do operador para o sistema de controle por servo e CLP.
Vídeos de operação
Veja a sequência de movimentação e o detalhe do rosqueamento
Reproduza qualquer uma das duas vistas para examinar a máquina entregue em operação.
Alimentação manual e descarga automática
O operador empurra a carcaça até a posição. A máquina rosqueia quatro furos e ejeta pneumaticamente a peça pronta para a calha de coleta.
Detalhe do rosqueamento de quatro fusos
Uma vista mais próxima do dispositivo de fixação e da operação de rosqueamento simultâneo de quatro furos.
Planeje sua aplicação
Precisa fazer várias roscas pequenas em uma única operação?
Um desenho é útil, mas fotos nítidas da peça e uma descrição bastam para iniciar a conversa.
Converse sobre sua peçaDetalhes úteis para compartilhar
- Desenho da peça ou fotos nítidas da carcaça
- Material e espessura da chapa
- Tamanho da rosca, quantidade de furos e distância entre eles
- Ciclo desejado e método de movimentação preferido
A máquina ou solução selecionada será incluída na sua consulta.
Soluções relacionadas