Explore equipos para su consulta
Máquinas automáticas de taladrado y roscado →Compare plataformas estándar y disposiciones a medida y, después, prepare los requisitos de pieza y producción para su oferta.
Distinga cuatro significados del tipo de máquina
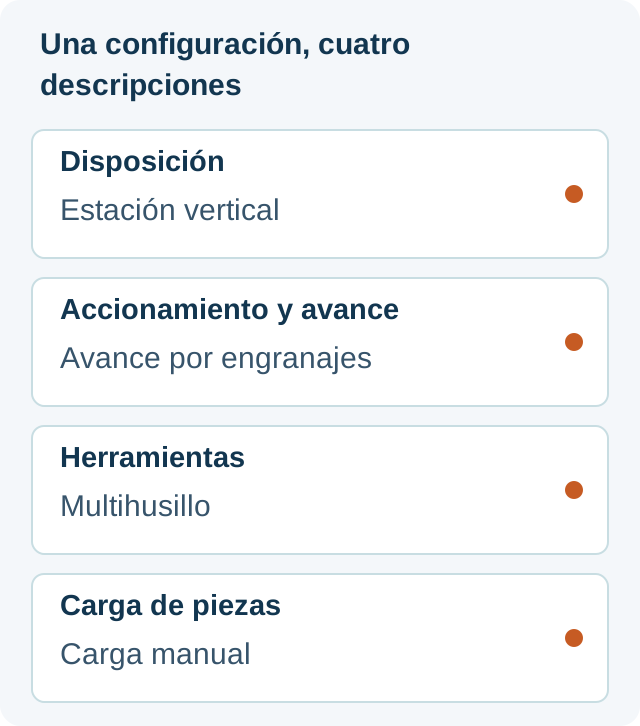
Brazo, vertical, servo, multihusillo y automático describen características distintas. Una lista que los presenta como opciones excluyentes oculta combinaciones útiles. Describa la máquina propuesta en una frase: dónde trabaja la herramienta, cómo se generan la rotación y el avance, cuántos agujeros se mecanizan y quién o qué carga la pieza.
El diagrama muestra una combinación hipotética, no las especificaciones de una máquina suministrada. La tabla indica qué aporta cada clasificación y qué debe decidirse por separado.
Elija la disposición en función de la pieza
Un brazo de roscado articulado sostiene la herramienta mientras se lleva a los agujeros dentro de su alcance de trabajo. Para un componente grande con agujeros dispersos y accesibles, compruebe primero si la herramienta alcanza todas las posiciones necesarias manteniendo la pieza apoyada. Revise tanto la orientación y la sujeción como el alcance nominal. La gama oficial de ROSCAMAT incluye brazos articulados eléctricos y neumáticos; estas opciones de accionamiento pertenecen a la categoría de brazo.
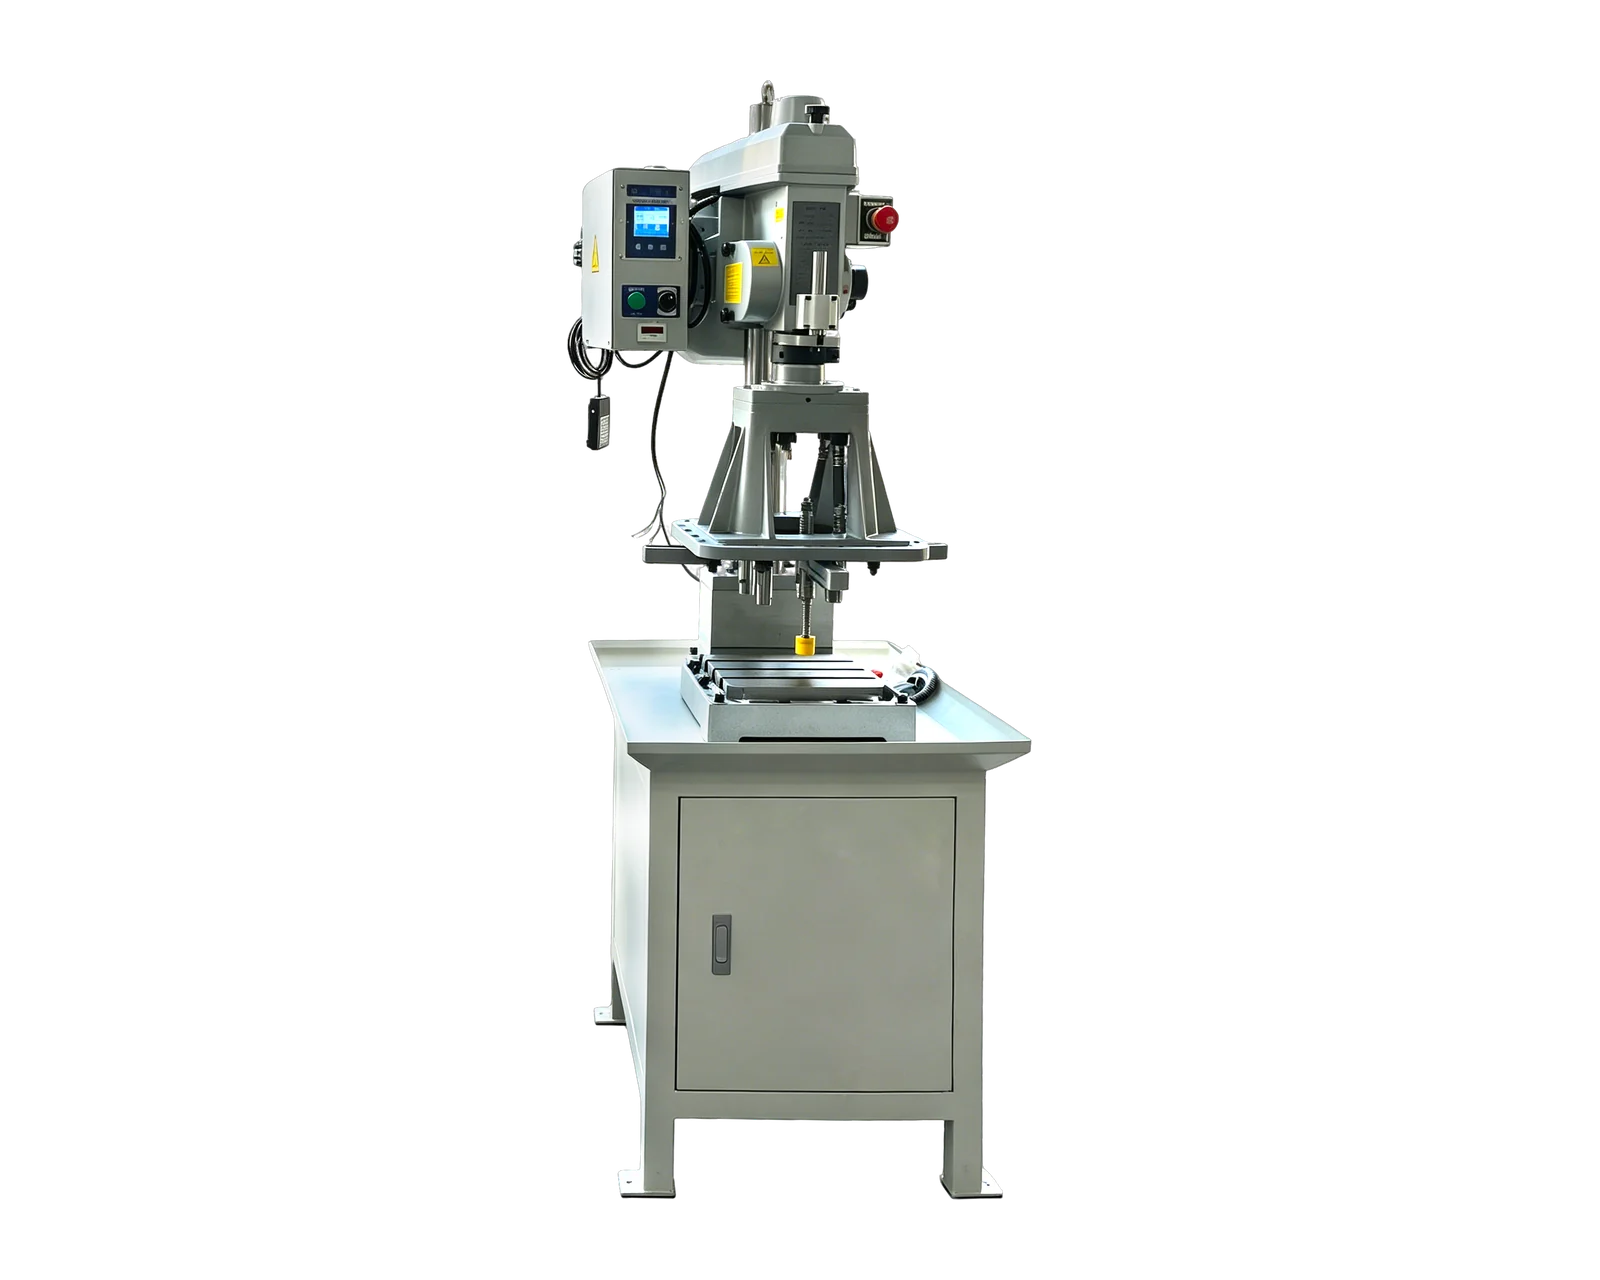
Una estación vertical dedicada acerca las herramientas desde arriba a un útil definido. Es una opción para piezas repetitivas con agujeros accesibles en la cara presentada. Esboce dónde se coloca la pieza, cómo se sujeta y qué características puede alcanzar la herramienta. Vertical describe la dirección de aproximación; no determina capacidad de rosca, número de husillos ni carga automática.
Una célula de producción integrada coordina el mecanizado con otras estaciones o equipos de manipulación. Considere esta disposición si un componente necesita operaciones sucesivas, más de una cara presentada o transferencia controlada entre etapas. Una mesa giratoria indexada es una posible disposición. Puede conservar una estación de carga manual: indexar piezas entre estaciones y alimentar piezas sueltas a la máquina son funciones distintas.
Distinga la potencia del motor del avance de roscado
Un motor hace girar la herramienta; el sistema de avance gobierna su penetración. El avance por paso mediante engranajes y el roscado controlado por servo describen cómo la máquina propuesta gestiona esa relación. La gama del fabricante Sugino distingue unidades de avance mecánico y de roscado servo, lo que ilustra por qué el mecanismo de avance merece una clasificación propia.
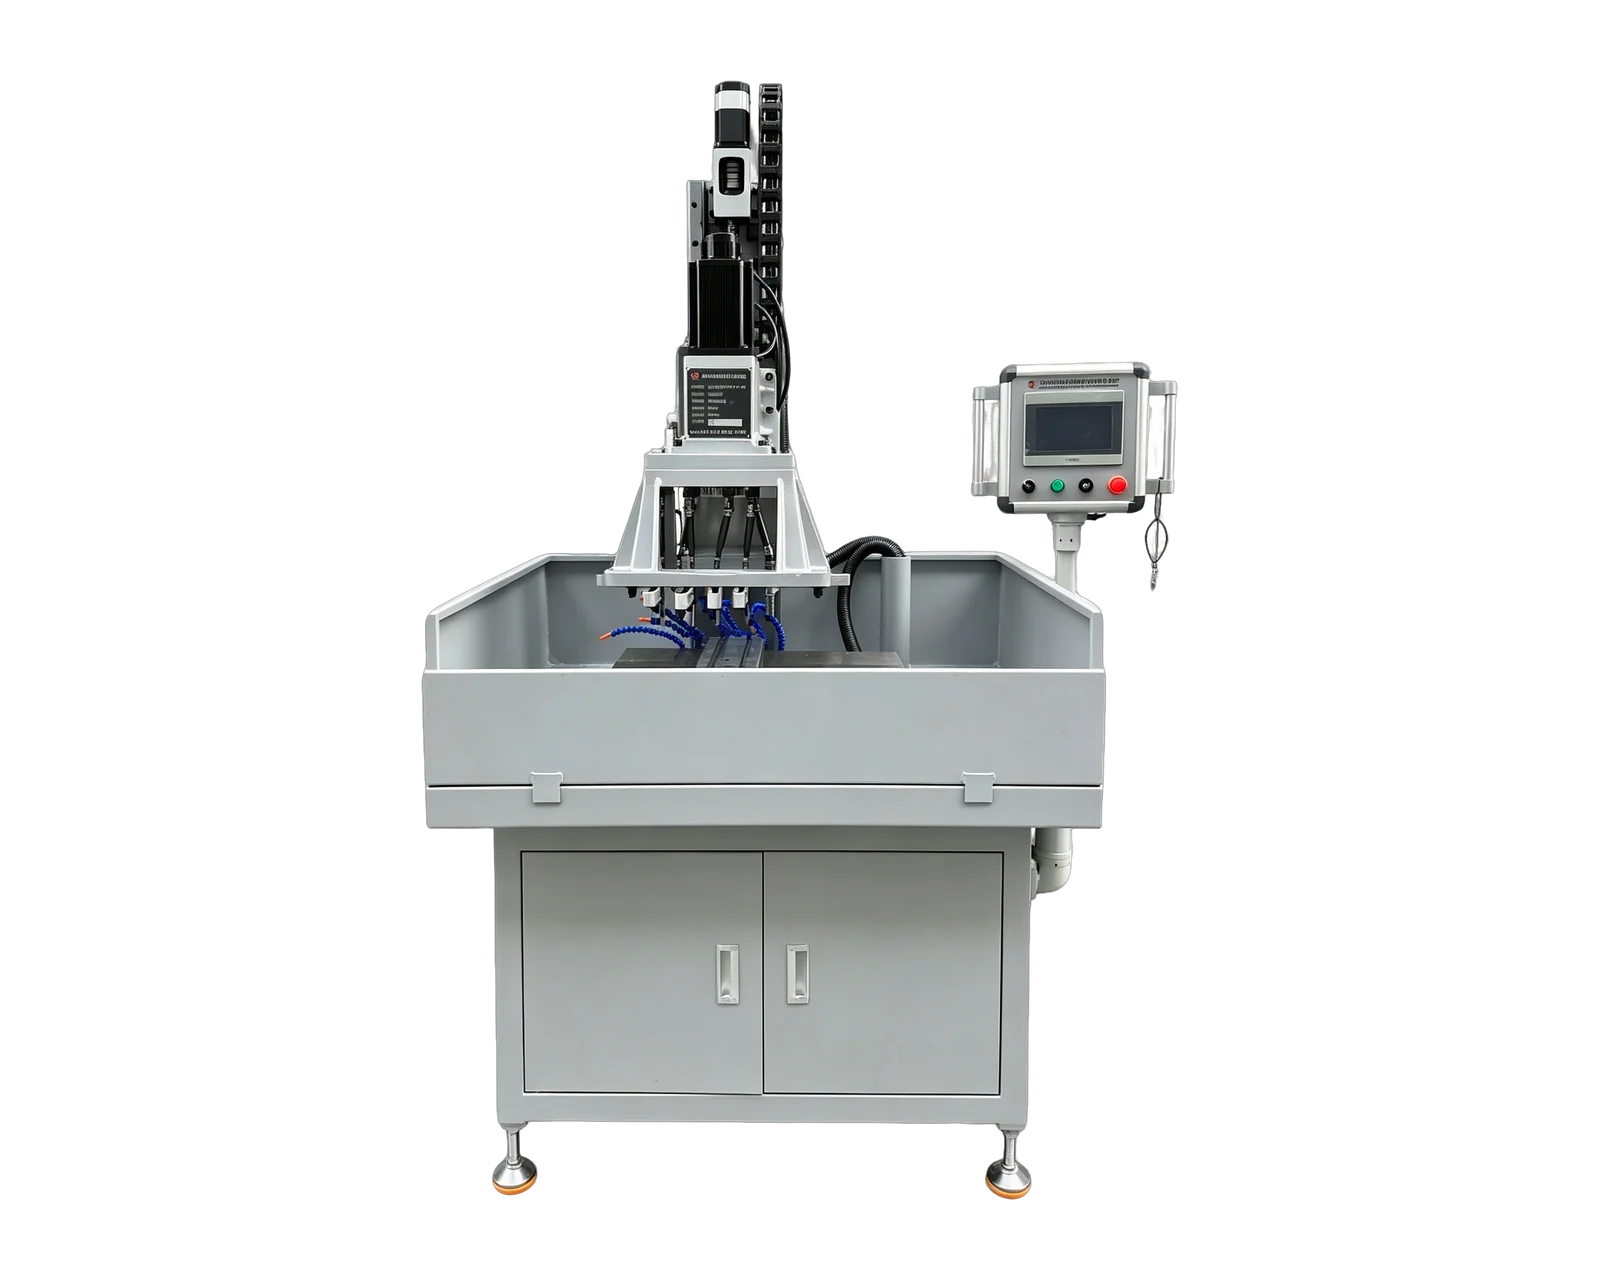
En la gama estándar de BINSING, BX-4508V utiliza avance de roscado por engranajes, mientras que BX-20015 utiliza servomotores para la rotación del husillo y el avance. Para un trabajo de roscado repetitivo y estable en agujeros preparados puede partirse de la plataforma por engranajes. Para taladrado y roscado puede partirse de la plataforma de doble servo. En ambos casos, ajuste material, paso de rosca, profundidad, estado del agujero, herramientas y sujeción antes de elegir la máquina.
Neumático también describe una fuente de potencia: ROSCAMAT ofrece brazos de roscado con motor neumático. No es una alternativa universal al avance por engranajes o servo, ni implica manipulación automática de piezas. Compare la rotación, el avance, el control y los servicios requeridos. Ni la etiqueta servo ni la neumática garantizan una ventaja general de precisión o productividad.
Elija por separado la disposición de agujeros y el método de carga
Un husillo trabaja una posición de herramienta a la vez; otras posiciones requieren una secuencia de posicionamiento adecuada. Un cabezal multihusillo agrupa herramientas para un patrón definido. El catálogo oficial de Sugino incluye cabezales de roscado fijos y ajustables. Compruebe distancias entre centros, espacio para herramientas y portaherramientas, dirección de aproximación y carga del conjunto. Multihusillo describe el utillaje, no el número de ejes de movimiento CNC.
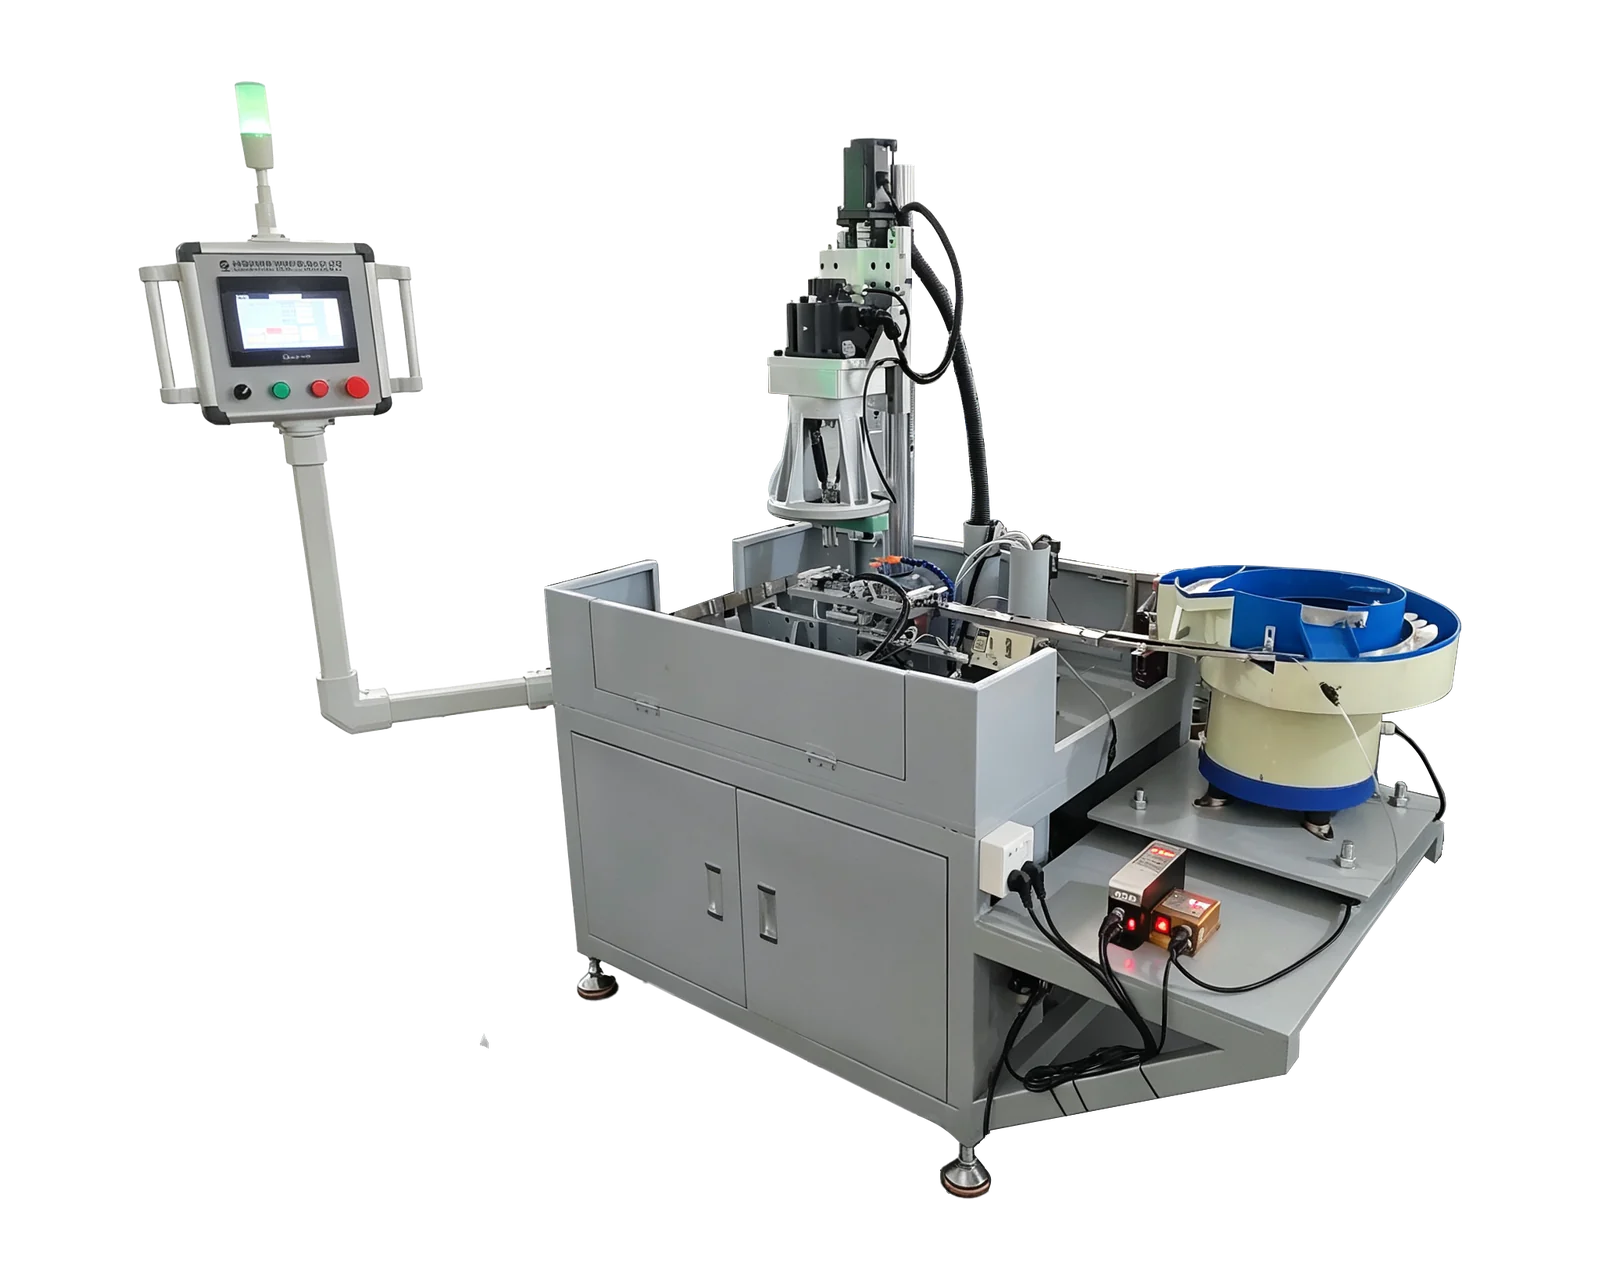
La carga manual puede combinarse con un ciclo de roscado motorizado o un cabezal multihusillo. La alimentación automática añade una tarea de manipulación: hay que suministrar, orientar, posicionar y transferir las piezas entrantes a la posición de mecanizado. Especifique también la descarga. La reposición, los controles y la recuperación tras interrupciones siguen formando parte del plan de producción aunque la transferencia sea automática.
Use el estado del agujero preparado para distinguir el roscado solo del taladrado seguido de roscado. Para una tuerca repetitiva, defina primero la operación de roscado y la geometría de entrada y después evalúe conjuntamente alimentación y descarga. Para una pieza con varios agujeros, determine el patrón antes de suponer que un alimentador o un grupo de husillos mayor mejorará todo el proceso.
Prepare una lista corta a partir del trabajo real
Para piezas grandes ocasionales con agujeros dispersos, estudie un brazo y determine alcance y orientación. Para piezas pequeñas repetitivas con agujeros preparados en una cara accesible, estudie una estación dedicada y un útil de posicionamiento repetible. Para un grupo estable de agujeros, evalúe un cabezal multihusillo según la separación y el espacio para herramientas. Para operaciones sucesivas o piezas sueltas repetitivas, añada una evaluación de célula o alimentación a la plataforma de mecanizado elegida. Son puntos de partida, no clasificaciones universales de rendimiento.
Anote las tareas de manipulación e inspección que ocurren antes, dentro y después de cada opción. Compare piezas terminadas aceptables durante el mismo periodo de producción, incluidos los cambios relevantes para su mezcla de productos. Un rango nominal de rosca o un breve vídeo de corte no sustituyen esa ruta completa.
La gama BINSING aquí descrita incluye plataformas estándar por engranajes y doble servo, además de alimentación a medida, indexación giratoria y otras disposiciones según aplicación. La clasificación más amplia incluye equipos de otros fabricantes; no implica que BINSING suministre todas las categorías. Los enlaces siguientes llevan a las plataformas pertinentes y a comparaciones detalladas de brazo frente a estación, engranajes frente a servo y alimentación.